Referencia del sistema
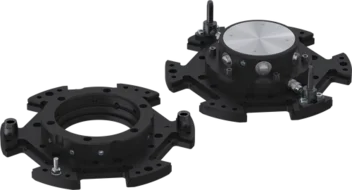
Sistema de manipulación para carcasas de robots
Soluciones de sistemas | Soluciones robóticas | Robots industriales
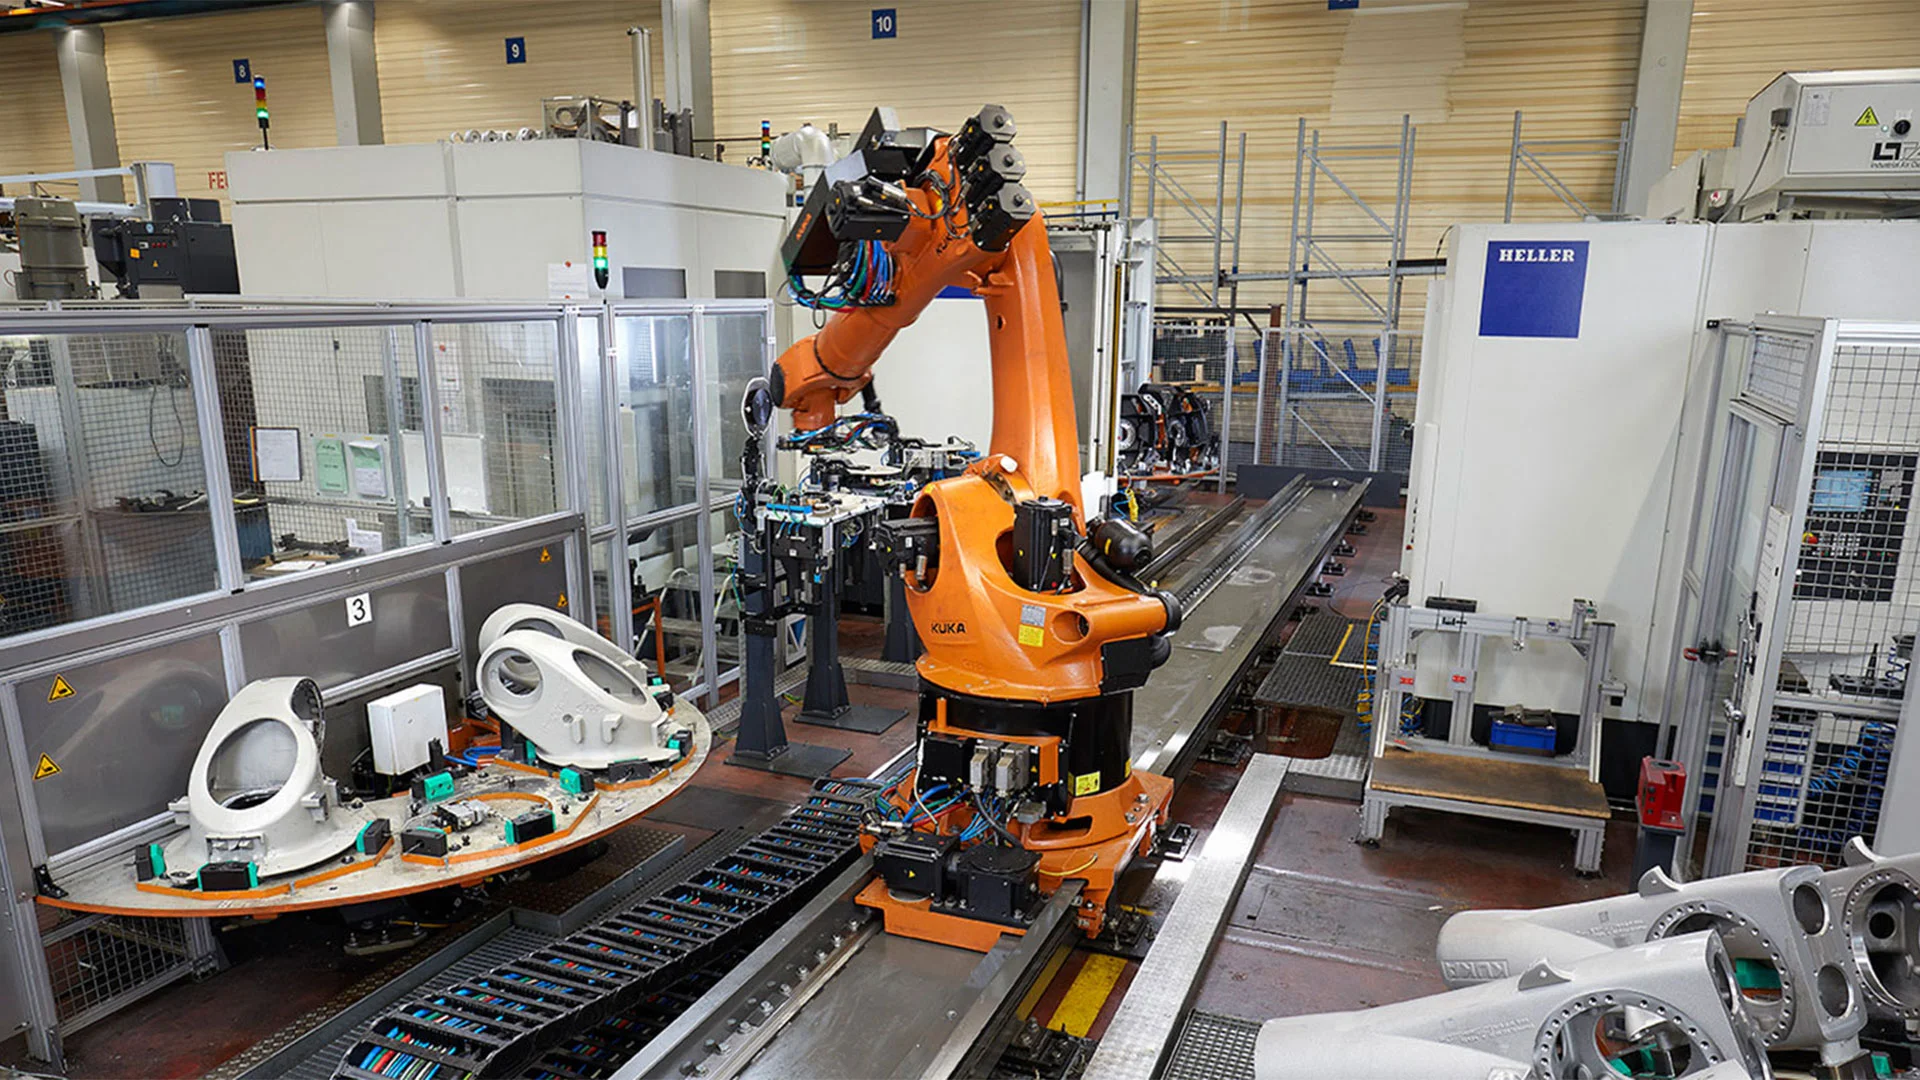
Cambiadores de herramienta
Serie WWR1000
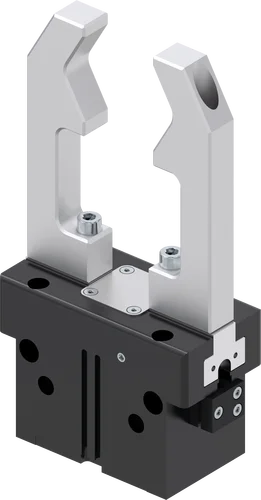
Pinzas paralelas
Serie GP400



Reto
Tres centros de mecanizado debían estar interconectados con un robot. Dado que la automatización se instaló a posteriori, el espacio necesario y, por tanto, el tamaño del robot eran limitados. Además, las máquinas debían utilizarse para una gran variedad de piezas.
Solución
Debido a la variedad de piezas, se utilizó un cambio automático de pinzas. Las pinzas se diseñaron con un peso optimizado para poder utilizar un robot compacto.
Aspectos destacados y datos técnicos
 IP40
 Neumático
 Agarre exterior
 Agarre interior
 Mantenimiento de la posición mediante elemento de sujeción
Datos técnicos
| Tipo de accionamiento | PNEU |
| Fuerza de agarre máx. | 6600 [N] |
| Concepto de agarre | FORM |
| Autorretención | KLE |
| Carrera máx. | 200 [mm] |
| Clase IP | IP40 |
| Peso del sistema | 112 [kg] |
Componentes estándar montados
Pinzas paralelas
Serie GP400
neumáticas
Carrera por mordaza
2 mm - 30 mm
Fuerza de agarre
85 N - 19275 N
Longitud de los dedos
50 mm - 300 mm
Ciclos libres de mantenimiento máx.
10 millones
Clase IP
IP40
Peso
0.076 kg - 17 kg
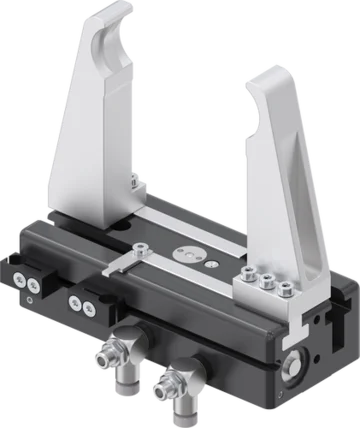
Pinzas paralelas de gran recorrido
Serie GH6000
neumáticas
Carrera por mordaza
20 mm - 200 mm
Fuerza de agarre
150 N - 3400 N
Longitud de los dedos
150 mm - 400 mm
Ciclos libres de mantenimiento máx.
10 millones
Clase IP
IP40 / IP54
Peso
0.33 kg - 24 kg
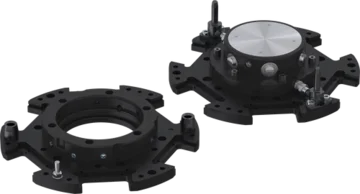
Cambiadores de herramienta
Serie WWR1000
neumáticas
Brida de conexión según EN ISO 9409-1
160 / 200
Pasos eléctricos
opcional
Carrera de enclavamiento
1 mm
Peso
5.3 kg - 15 kg