Robots industriels traditionnels

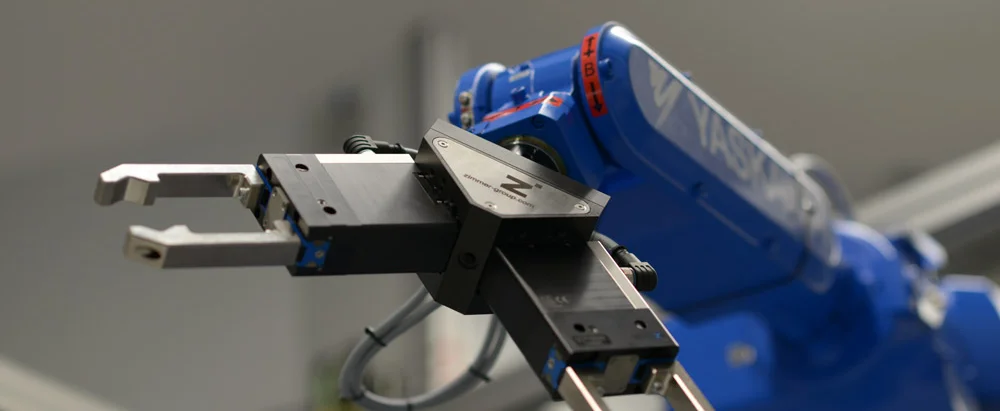
La success story de l’automatisation robotisée a commencé avec l’apparition des robots industriels traditionnels au début des années 60. Depuis lors, la technologie s’est développée rapidement. Les robots sont devenus plus fiables, plus flexibles et plus faciles à installer, à programmer et à entretenir. En 1980, Zimmer Group a lancé la première série de pinces au monde et a, depuis lors, défini de manière déterminante les normes dans le domaine des outils end-of-arm (EOAT).

Vous avez besoin de conseils ou vous avez des questions sur une application robotisée concrète ? Alors, n’hésitez pas à nous contacter !

ÉCRIVEZ-NOUS !

Vos avantages :

  • Une intégration rapide et simple dans les installations existantes
  • Une performance maximale pour une sécurité maximale
  • Un environnement système pour toute la chaîne de valeur
  • Une classe de protection IP pour toutes les conditions ambiantes
  • Efficacité énergétique dans la fabrication et l’utilisation

NIVEAUX DE CONFIGURATION sur le bras robotisé
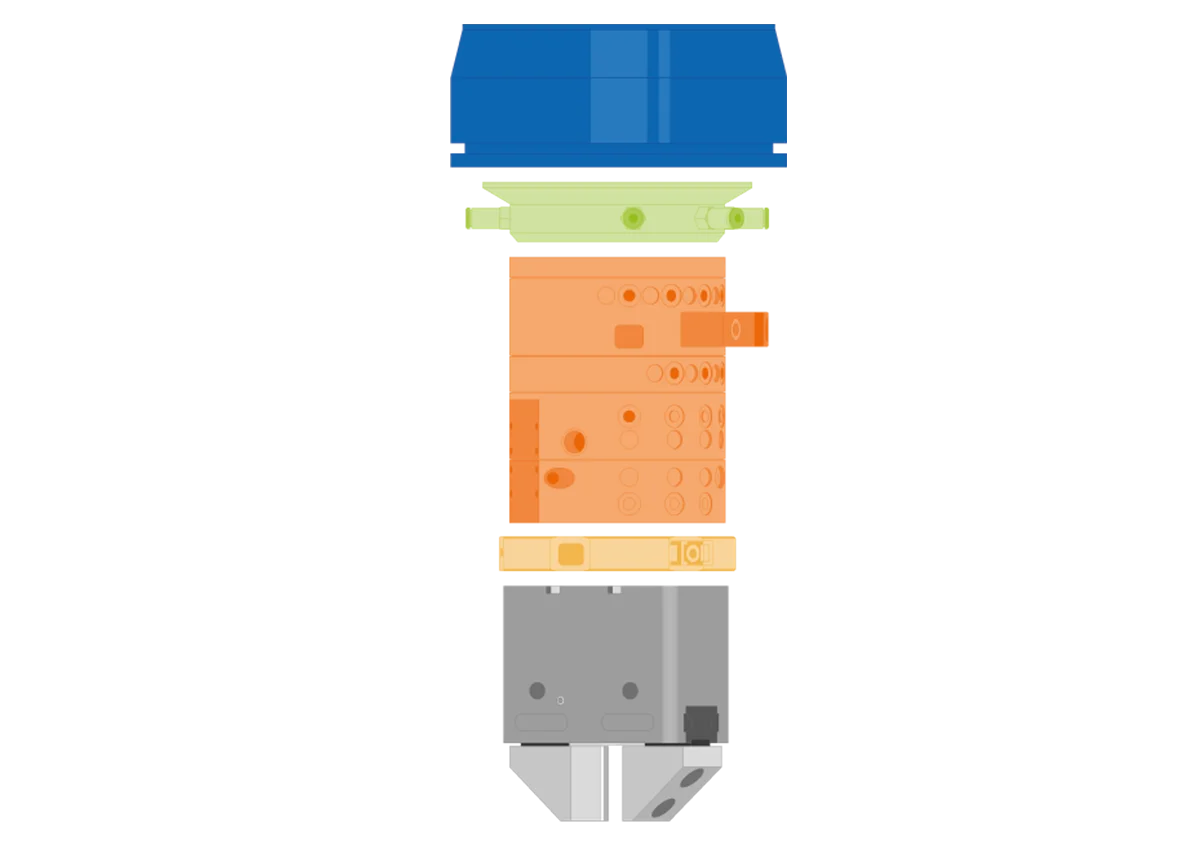
Bride du robot
Pour la connexion mécanique des outils en aval. Les composants montés sur la bride du robot sont dotés d’une alimentation externe ou interne selon le type de robot. Ce système permet de transmettre aussi bien les signaux de commande que de transférer des fluides pneumatiques, électriques et hydrauliques.
PLAQUE D’ADAPTATION DE BRIDE DE ROBOT
Plaque d’adaptation entre la bride du robot et le cercle primitif ISO.
Niveau multifonction
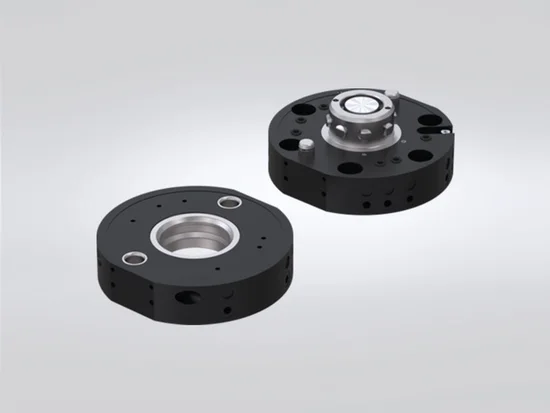
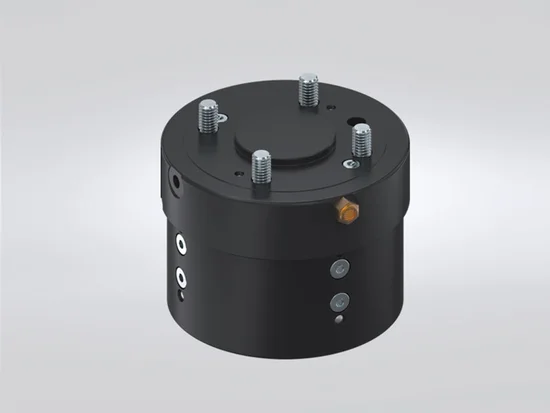
Composants multifonctions avec cercle primitif ISO pour le changement, l’équilibrage, la protection et l’exécution. Pour le changeur d’outil, il existe également des éléments énergétiques pour transmettre un signal ou transférer des fluides. Les composants de ce niveau peuvent être : joints tournants, équilibrages d’axe, mécanisme anti-collision, bride angulaire, changeur d’outils et éléments énergétiques.
plus
PLAQUE D’ADAPTATION DE NIVEAU MULTIFONCTION
Plaque d’adaptation entre le cercle primitif ISO et les composants d’automatisation.
Effecteur terminal
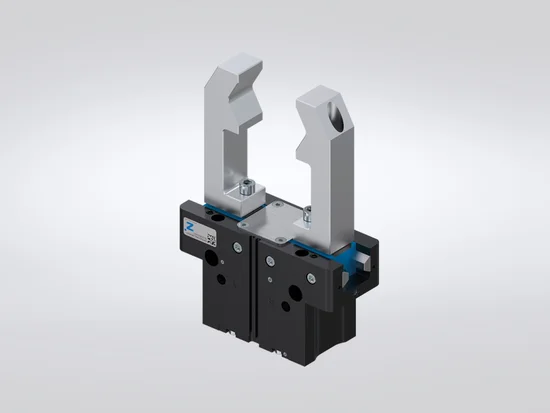
Diverses formes de composants d’automatisation avec ou sans IO-Link.
plus
1. Bride du robot
Pour la connexion mécanique des outils en aval. Les composants montés sur la bride du robot sont dotés d’une alimentation externe ou interne selon le type de robot. Ce système permet de transmettre aussi bien les signaux de commande que de transférer des fluides pneumatiques, électriques et hydrauliques.
2. PLAQUE D’ADAPTATION DE BRIDE DE ROBOT
Plaque d’adaptation entre la bride du robot et le cercle primitif ISO.
3. Niveau multifonction
Composants multifonctions avec cercle primitif ISO pour le changement, l’équilibrage, la protection et l’exécution. Pour le changeur d’outil, il existe également des éléments énergétiques pour transmettre un signal ou transférer des fluides. Les composants de ce niveau peuvent être : joints tournants, équilibrages d’axe, mécanisme anti-collision, bride angulaire, changeur d’outils et éléments énergétiques.
plus
4. PLAQUE D’ADAPTATION DE NIVEAU MULTIFONCTION
Plaque d’adaptation entre le cercle primitif ISO et les composants d’automatisation.
5. Effecteur terminal
Diverses formes de composants d’automatisation avec ou sans IO-Link.
plus

COMPOSANTS pour les robots industriels

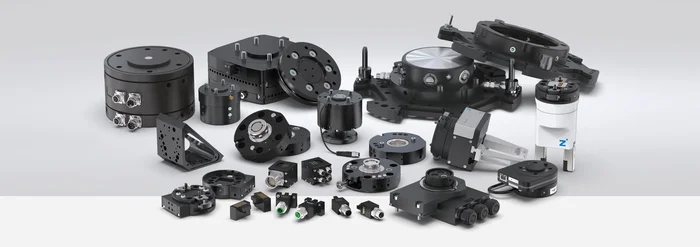
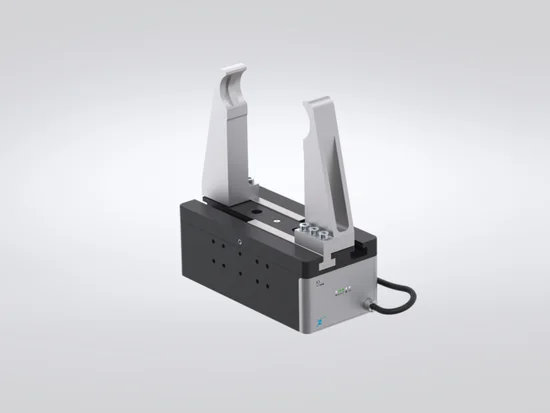
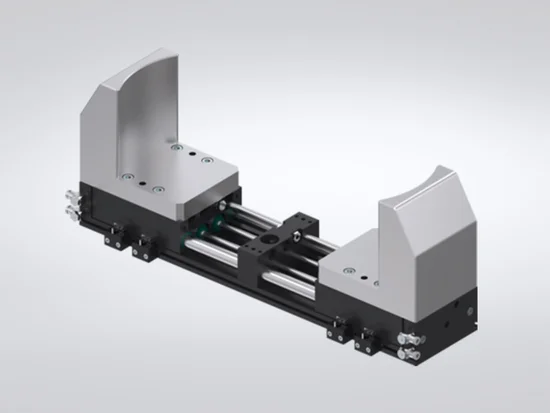
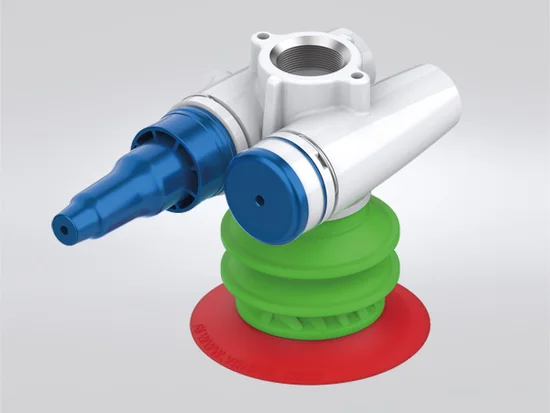
Plus de 3 000 pinces standardisées, unités de rotation, robotique et bien plus encore. Nous proposons une gamme complète de produits technologiques haut de gamme et compétitifs ainsi qu’un service de livraison performant.

Accéder aux composants

OUTILS END-OF-ARM

Depuis plus de 30 ans, Zimmer Group propose des systèmes d’outillage end-of-arm, par exemple pour le montage de chaînes d’entraînement, le chargement de lignes de production dans l’industrie automobile ou le traitement de pièces constituant les caissons dans l’industrie du mobilier.

Accéder aux EOAT


COMPOSANTS


Contactez-nous !

Données personnelles
Société
Contact
Message