Systemreferenz
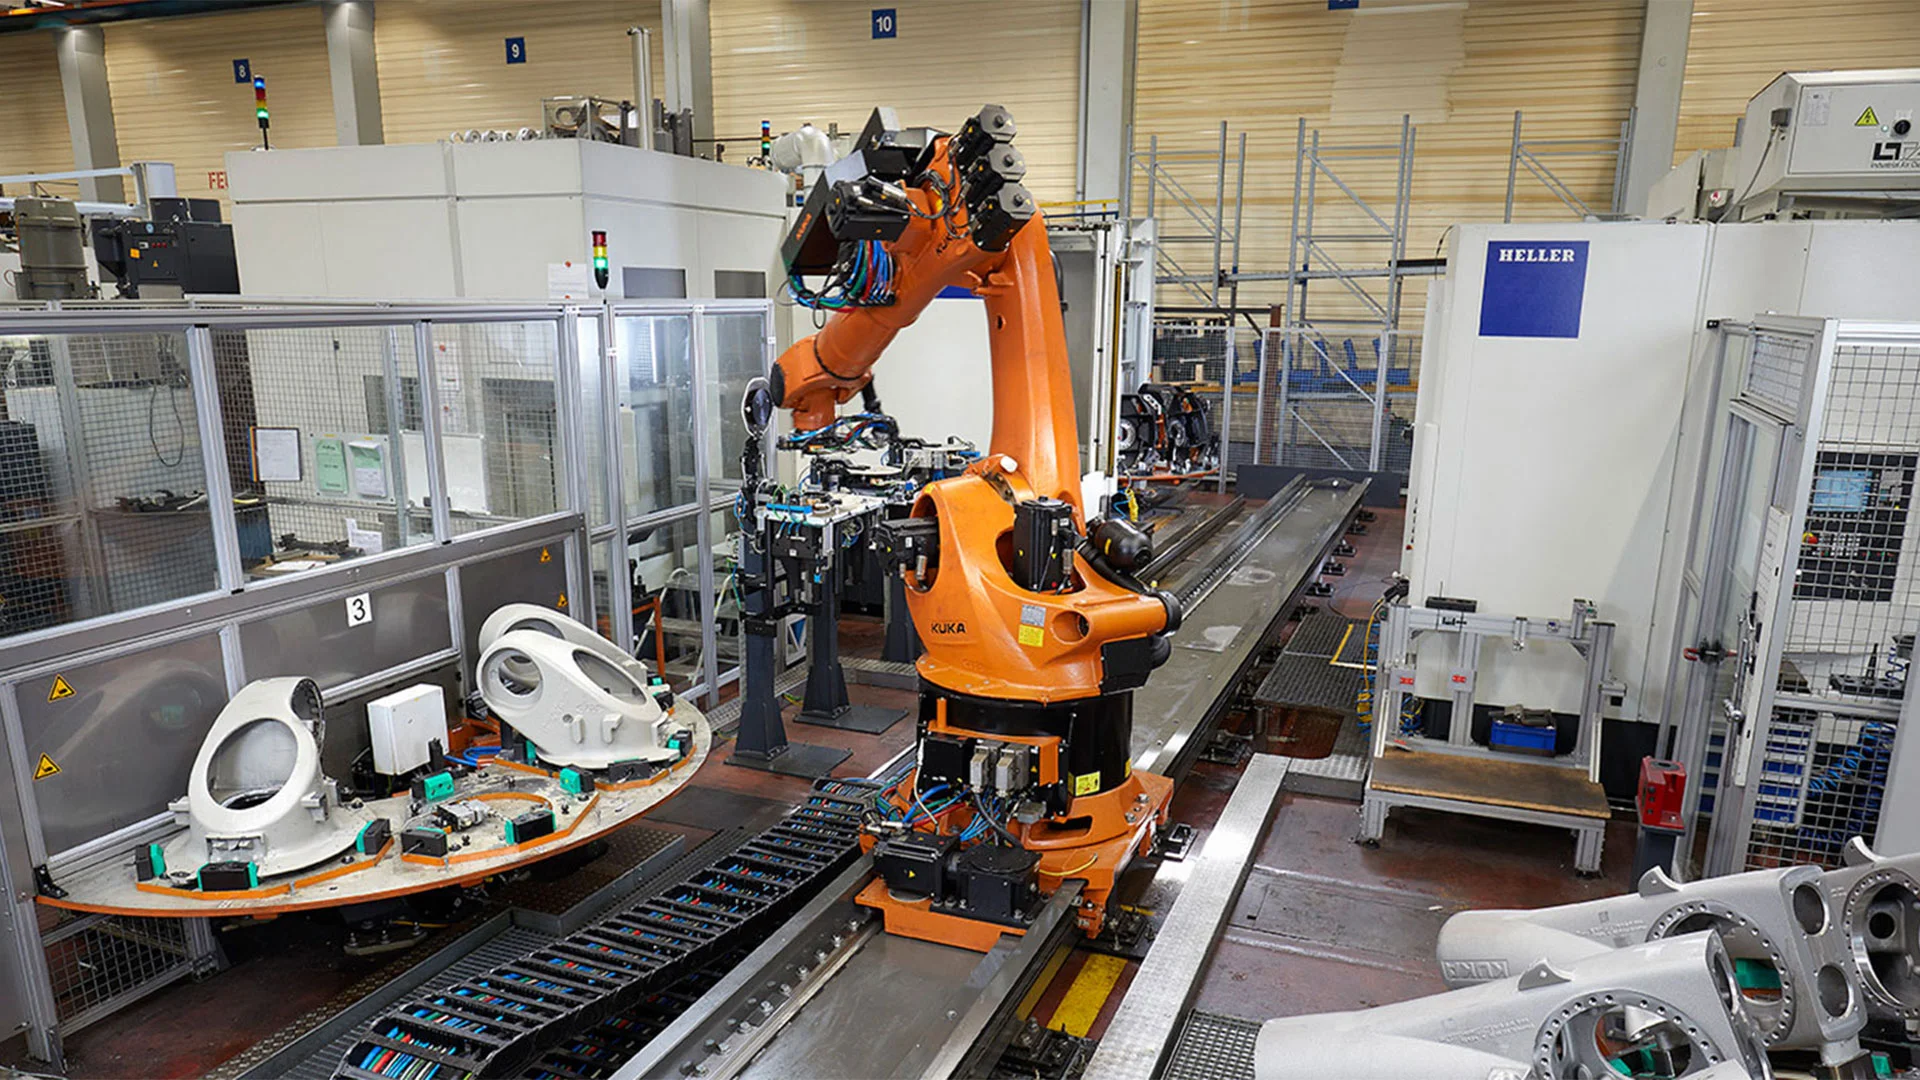
Handhabungssystem für Robotergehäuse
Systemlösungen | Robotiklösungen | Industrieroboter
Werkzeugwechsler
Serie WWR1000
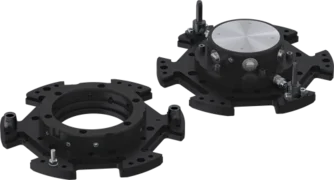
- Für sehr hohe Traglasten geeignet
- Anschlussflansch nach EN ISO 9409-1: TK 160 ... TK 200
- Energieelemente zur Übertragung von Medien optional erhältlich
2-Backen-Parallelgreifer
Serie GP400

1. Werkzeugwechsler
- Für sehr hohe Traglasten geeignet
- Anschlussflansch nach EN ISO 9409-1: TK 160 ... TK 200
- Energieelemente zur Übertragung von Medien optional erhältlich


Herausforderung
Drei Bearbeitungszentren sollten mit einem Roboter verkettet werden. Da die Automation nachgerüstet wurde, war der Platzbedarf und somit die Roboterbaugröße limitiert. Ebenfalls sollte auf den Maschinen eine sehr große Teilevielfalt gefahren werden.
Lösung
Aufgrund der Teilevielfalt kam ein automatischer Greiferwechsel zum Einsatz. Die Greifer wurden gewichtsoptimiert konstruiert, somit konnte ein kompakter Roboter eingesetzt werden.
Highlights und Technische Daten
 IP40
 Pneumatisch
 Außengreifen
 Innengreifen
 Positionserhalt über Klemmelement
Technische Daten
| Antriebsart | pneumatisch |
| Greifkraft max. | 6600 [N] |
| Greifkonzept | Formschluss |
| Greifsicherung | Klemmung |
| Hub max. | 200 [mm] |
| IP Klasse | IP40 |
| Systemgewicht | 112 [kg] |
Verbaute Standardkomponenten
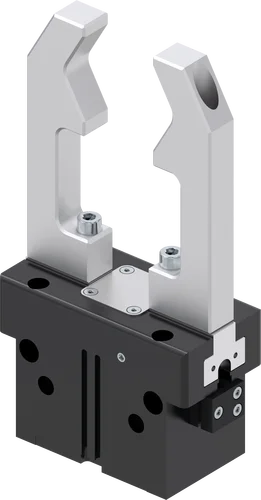
2-Backen-Parallelgreifer
Serie GP400
pneumatisch
Hub pro Backe
2 mm - 30 mm
Greifkraft
85 N - 19275 N
Greifbackenlänge
50 mm - 300 mm
Wartungsfreie Zyklen max.
10 Millionen
IP-Klasse
IP40
Gewicht
0.076 kg - 17 kg
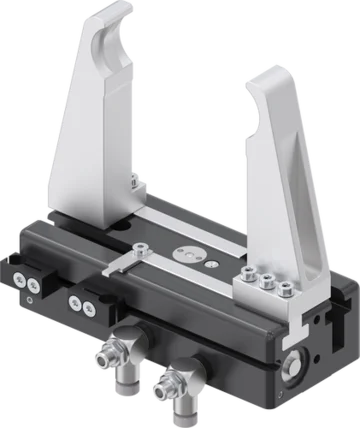
2-Backen-Parallelgreifer mit großem Hub
Serie GH6000
pneumatisch
Hub pro Backe
20 mm - 200 mm
Greifkraft
150 N - 3400 N
Greifbackenlänge
150 mm - 400 mm
Wartungsfreie Zyklen max.
10 Millionen
IP-Klasse
IP40 / IP54
Gewicht
0.33 kg - 24 kg
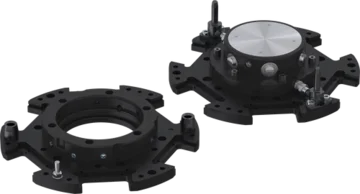
Werkzeugwechsler
Serie WWR1000
pneumatisch
Anschlussflansch nach EN ISO 9409-1
160 / 200
Energieübertragung elektrisch
optional
Verriegelungshub
1 mm
Gewicht
5.3 kg - 15 kg