Konwencjonalne roboty przemysłowe

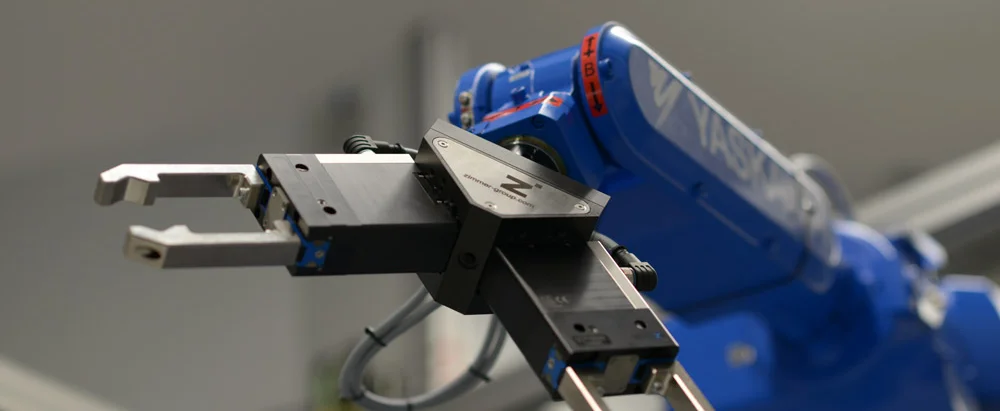
Historia sukcesu automatyzacji opartej na robotach rozpoczęła się na początku lat 60-ych ubiegłego wieku, gdy pojawiły się pierwsze konwencjonalne roboty przemysłowe. Od tego czasu technologia ta bardzo szybko się rozwinęła. Roboty stały się bardziej niezawodne, elastyczne i prostsze w instalacji, programowaniu i obsłudze technicznej. W 1980 roku firma Zimmer Group wprowadziła na rynek pierwszy na świecie seryjny chwytak, stając się tym samym liderem wyznaczającym standardy w obszarze narzędzi „End of Arm” (EOAT).

Potrzebujesz porady lub masz pytania dotyczące konkretnego zastosowania robota? Czekamy na Twoje zapytanie!

NAPISZ DO NAS!

Twoje korzyści:

  • Szybka i łatwa integracja z istniejącymi systemami
  • Maksymalna wydajność przy najwyższym bezpieczeństwie
  • Środowisko systemowe dla całego łańcucha wartości
  • Stopień ochrony IP dla wszystkich warunków otoczenia
  • Energooszczędność w produkcji i aplikacji

POZIOMY KONFIGURACJI na ramieniu robota
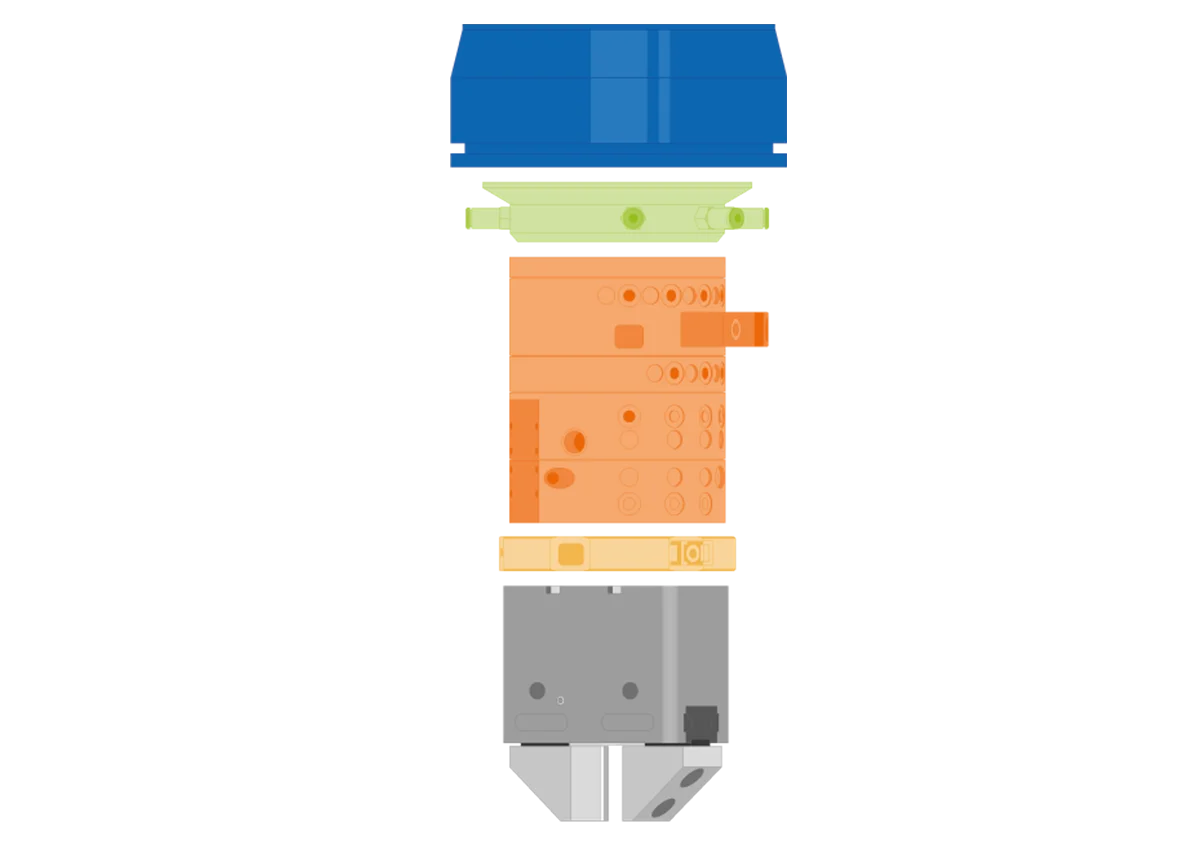
Kołnierz robota
Do mechanicznego podłączania kolejnych narzędzi. Zasilanie komponentów zainstalowanych na kołnierzu robota jest poprowadzone wewnętrznie lub zewnętrznie, w zależności od typu robota. W ten sposób można przesyłać sygnały sterujące oraz media pneumatyczne, elektryczne i hydrauliczne.
PŁYTA ADAPTERA KOŁNIERZ ROBOTA
Płyta adaptera między kołnierzem robota a rozstawem otworów ISO.
Poziom wielofunkcyjny
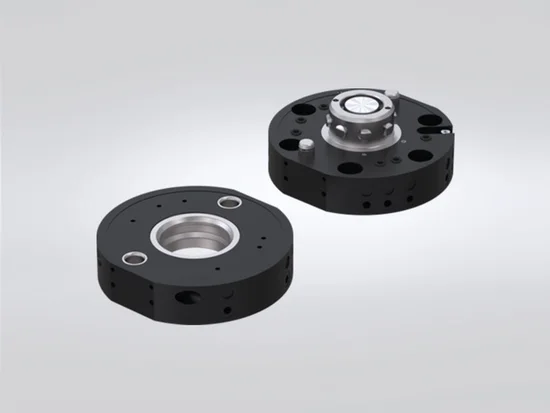
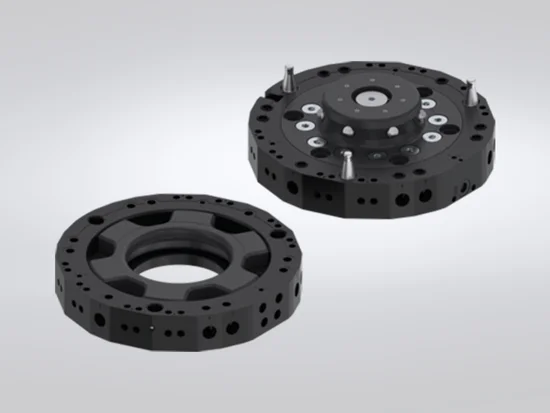
Wielofunkcyjne komponenty z rozstawem otworów ISO do wymiany, wyrównywania, ochrony i podawania. Do zmieniaczy narzędzi są dostępne również elementy energetyczne do transmisji sygnałów i mediów. Komponentami na tym poziomie mogą być rozdzielacze obrotowe, moduły kompensacji osi, zabezpieczenia antykolizyjne, kołnierze kątowe, zmieniacze narzędzi i elementy energetyczne.
więcej
PŁYTA ADAPTERA POZIOMU WIELOFUNKCYJNEGO
Płyta adaptera między rozstawem otworów ISO a komponentem automatyzacji.
Efektor końcowy
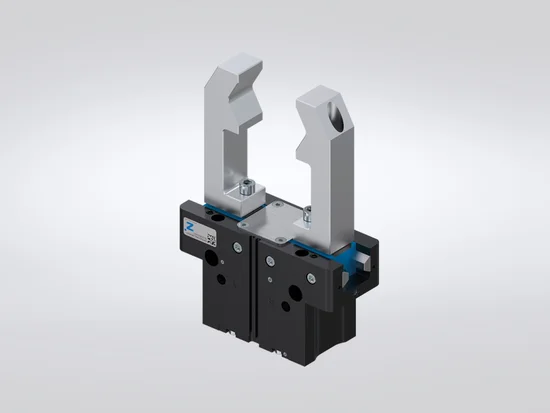
Różne wersje komponentów automatyzacyjnych z IO-Link lub bez IO-Link.
więcej
1. Kołnierz robota
Do mechanicznego podłączania kolejnych narzędzi. Zasilanie komponentów zainstalowanych na kołnierzu robota jest poprowadzone wewnętrznie lub zewnętrznie, w zależności od typu robota. W ten sposób można przesyłać sygnały sterujące oraz media pneumatyczne, elektryczne i hydrauliczne.
2. PŁYTA ADAPTERA KOŁNIERZ ROBOTA
Płyta adaptera między kołnierzem robota a rozstawem otworów ISO.
3. Poziom wielofunkcyjny
Wielofunkcyjne komponenty z rozstawem otworów ISO do wymiany, wyrównywania, ochrony i podawania. Do zmieniaczy narzędzi są dostępne również elementy energetyczne do transmisji sygnałów i mediów. Komponentami na tym poziomie mogą być rozdzielacze obrotowe, moduły kompensacji osi, zabezpieczenia antykolizyjne, kołnierze kątowe, zmieniacze narzędzi i elementy energetyczne.
więcej
4. PŁYTA ADAPTERA POZIOMU WIELOFUNKCYJNEGO
Płyta adaptera między rozstawem otworów ISO a komponentem automatyzacji.
5. Efektor końcowy
Różne wersje komponentów automatyzacyjnych z IO-Link lub bez IO-Link.
więcej

KOMPONENTY do robotów przemysłowych

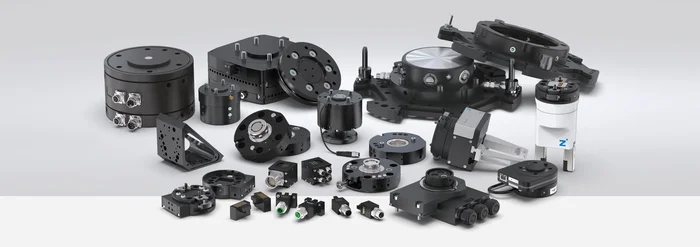
Ponad 3000 standardowych chwytaków, jednostek obrotowych, elementów wyposażenia robotów itp. Jesteśmy kompleksowym dostawcą wiodących technologicznie produktów o wysokiej niezawodności dostaw.

do komponentów

OPRZYRZĄDOWANIE END-OF-ARM

Już od ponad 30 lat Zimmer Group oferuje systemy oprzyrządowania „End-of-Arm” m.in. do montażu układów napędowych i dostarczania materiałów na linie produkcyjne w przemyśle motoryzacyjnym czy obróbki korpusów w przemyśle meblarskim.
Do EOAT


KOMPONENTY


Skontaktuj się z nami!

Dane osobowe
Firma
Kontakt
Wiadomość